龙门点焊机与焊接机器人自动化产线集成方案设计要点
📅 2026-09-22
🔖 点焊机,排焊机,对焊机,滚焊机,碰焊机,龙门点焊机,储能点焊机,中频点焊机,自动点焊机,焊接机器人
在汽车零部件、家电五金等批量制造场景中,将龙门点焊机与焊接机器人集成为自动化产线,已成为提升焊接一致性与节拍效率的主流路径。但集成方案的设计远非简单拼凑,需从工艺底层逻辑出发。
一、工艺匹配与选型逻辑
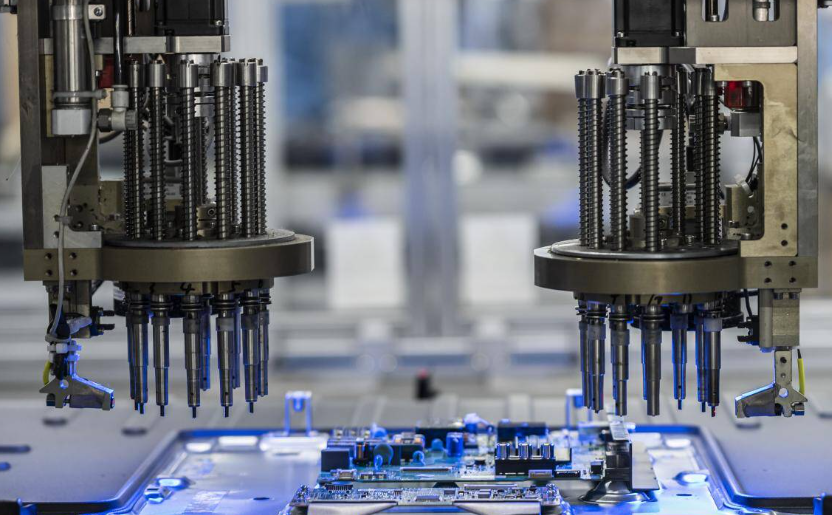
龙门点焊机负责大尺寸工件的多点位焊接,中频点焊机与储能点焊机因热输入集中、飞溅少,更适合机器人末端执行器搭载。而排焊机、对焊机、滚焊机、碰焊机则多用于前段备料或特定接头形式,需在产线布局中明确分工。
二、集成设计三个硬约束
- 节拍同步:机器人取放件时间须与自动点焊机焊接周期匹配,通常要求单点焊接在0.8-1.2秒内完成。
- 刚性支撑:龙门架横梁挠度需控制在0.1mm/m以内,否则龙门点焊机加压时电极偏移会直接拉低焊点强度。
- 通信握手:机器人控制器与焊机PLC之间建议采用Profinet或EtherCAT,I/O响应延迟需低于10ms。
三、数据对比与验证要点
以1.2mm冷轧板为例,工频焊机与中频焊机在机器人集成下的表现差异明显:
- 工频方案:变压器体积大,机器人负载需≥165kg,能耗约42kVA。
- 中频方案:变压器重量降低60%,机器人负载可降至80kg,能耗约28kVA,且焊接飞溅率下降约35%。
实际调试中,建议先以储能点焊机验证小批量工艺窗口,再迁移至中频点焊机产线。佛山市宇辰机电科技有限公司在龙门点焊机与焊接机器人集成领域积累了多行业参数库,可针对不同板厚组合提供匹配方案。
集成方案的核心不是设备堆叠,而是让点焊机的加压、通电、冷却三阶段与机器人轨迹在毫秒级尺度上协同。把工艺参数固化进控制层,才能让自动化产线真正稳定输出合格焊点。